%20--%3e%3cdefs%3e%3cstyle%3e%20.st0%20{%20fill:%20%23ff1230;%20}%20.st1%20{%20fill:%20%23fff;%20}%20%3c/style%3e%3c/defs%3e%3cpath%20class='st0'%20d='M49.77,34.93l3.47-5.3,23.2-5.86,4.03-6.07-23.14,5.83,3.55-5.33,23.17-5.84,3.96-6.05-23.07,5.8,3.59-5.52-23.16,5.83,3.68-5.68-19.8,4.98c-2.49.63-4.65,2.16-6.07,4.3l-1.81,2.75,20-5.03c.7-.18,1.49-.1,1.75.21.21.25.09,1.12-.24,1.61l-1.85,2.7-19.34,4.87c-2.48.62-4.64,2.15-6.06,4.29l-1.82,2.75,20.12-5.04c.7-.18,1.53.11,1.64.48.09.31-.06,1.12-.4,1.6l-1.79,2.51-19.21,4.82c-2.51.63-4.69,2.19-6.11,4.36l-1.75,2.69,20.19-5.08c1.67-.25,1.96.77,1.1,2.08l-1.9,2.89,19.51-4.94c1.49-.38,2.88,0,1.87,1.62l-1.88,3.01,24.65-6.19,3.01-5.82-23.07,5.79ZM60.94,13.54c.53-.13,1.35.11,1.52.37.19.28-.02,1.14-.37,1.66l-1.73,2.56-22.57,5.67,3.51-5.31,19.64-4.95ZM30.19,35.24l3.49-5.33,19.75-4.95c1.34-.34,1.92.7,1.23,1.76l-1.83,2.83-22.65,5.7Z'/%3e%3cpath%20class='st1'%20d='M236.44,40.24l22.56-33.95h10.5l-22.56,33.95h-10.5Z'/%3e%3cpath%20class='st1'%20d='M368.54,15.18l5.9-8.88h-52.48l-5.64,8.49-3.45,5.19-5.01,7.54h0s40.4,0,40.4,0l-2.82,4.24h-72.13c-2.23,0-3.07-1.46-1.87-3.27l9.11-13.71h29.5l5.95-8.49h-40.31l-5.64,8.49-9.61,14.46c-.36.55-.67,1.08-.92,1.61-.15.31-.28.61-.39.9-1.52,4.06.3,7.25,4.69,8.2.48.1.99.18,1.54.23.44.04.9.06,1.38.06h85.14l8.46-12.73,5.24-7.89h-40.45l2.95-4.44h40.45Z'/%3e%3cpath%20class='st1'%20d='M198.16,6.32c-.19,0-.37-.03-.56-.03h-60.45l-37.03,26.63h-19.71l18.01-26.63h-10.5l-17.48,26.31c-2.17,3.27.17,7.64,4.09,7.64h28.01l37.22-25.46h6.27l-16.92,25.46h10.51l16.92-25.46h27.83l-.02.04h7.11c1.89.18,2.56,1.55,1.44,3.23l-1.3,1.96c-1.2,1.8-3.98,3.27-6.21,3.27h-25.26l-11.28,16.98h10.5l5.64-8.49h15.69c.48,0,.96-.02,1.45-.06.61-.05,1.22-.12,1.84-.23,5.65-.95,11.72-4.14,15.59-8.2.02-.02.04-.04.06-.06.74-.78,5.18-7.47,5.57-8.39h17.48l-16.94,25.49h10.51l16.94-25.49h14.98l5.65-8.5h-55.64Z'/%3e%3c/svg%3e)
P1 Prototype: como pilotar um carro de cockpit fechado sem referência lateral
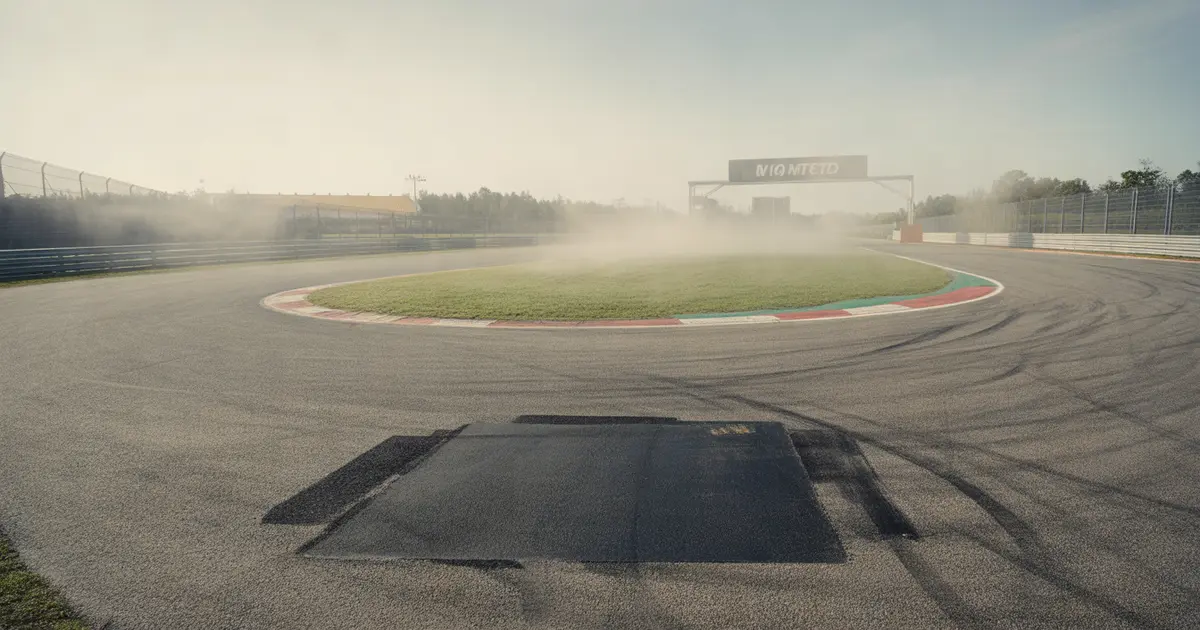
No P1 Prototype você perde a lateral do carro como referência. Veja como substituir isso por marcos fixos de pista, FOV calibrado e validação no dado.
No P1 Prototype, você perde a referência lateral que usa num GT3 ou numa Fórmula aberta: o cockpit fechado, a carenagem alta e o pneu dianteiro escondido tiram a visão do limite do carro. A solução não é tentar enxergar a lateral — é trocar essa referência por pontos fixos da pista e por um FOV calibrado que mostre a real largura do carro na tela.
Por que o P1 Prototype esconde a lateral
Num carro de GT3 ou numa Stock Car você vê o retrovisor lateral, parte do capô e o início do pneu dianteiro. Esses três pontos formam uma régua visual constante: pela posição deles na tela, você sabe quanto falta para a zebra.
No protótipo, a carroceria sobe até a altura dos ombros e a estrutura do cockpit corta a visão lateral. Sobra o para-brisa frontal e pouco mais. A régua visual que você treinou em outros carros simplesmente não existe aqui.
O que substitui a referência lateral
Sem carroceria para olhar, o posicionamento passa a depender de marcos fixos da pista, não do carro. Isso muda o jeito de estudar uma curva antes de rodar nela.
- Zebra de entrada: o ponto onde a zebra muda de cor ou de altura vira sua marca de corda, porque está sempre no mesmo lugar, volta após volta.
- Mudança de asfalto: remendos, juntas de concreto e trechos mais escuros funcionam como trena fixa para calibrar frenagem e giro.
- Quadro de frenagem: mesmo sem o pneu dianteiro como referência, o quadro continua no mesmo lugar e serve de gatilho para o pé.
- Linha de grama ou muro: em pistas sem zebra marcada, o contraste entre asfalto e grama cumpre o mesmo papel.
Esses marcos substituem a sensação de sentir a lateral por um gatilho visual fixo. É o mesmo princípio usado para treinar entrada de curva com giro de volante antecipado: a decisão sai da sensação e vai para um ponto de referência.
FOV: o ajuste que mais afeta carro de cockpit fechado
Num carro aberto, FOV errado distorce a régua lateral mas ainda deixa pistas. No protótipo, FOV errado tira a única referência que sobrou: a largura do para-brisa.
FOV alto demais encolhe o carro na tela e faz você girar o volante tarde. FOV baixo demais exagera a largura e antecipa o giro além do necessário — o mesmo efeito discutido em por que FOV errado faz frear cedo. No P1 Prototype esse erro custa mais caro porque não há lateral para corrigir a percepção.
Antes de rodar o protótipo pela primeira vez, recalcule o FOV pela distância real do seu monitor ou óculos de VR. O cálculo está detalhado em como calcular o FOV correto e vale refazer carro por carro, porque a altura de olho muda entre um GT3 e um protótipo.
Comparando as duas situações
| Carro | Referência disponível | O que substitui |
|---|---|---|
| GT3 / Stock Car | Retrovisor, capô, pneu dianteiro | Pouco ajuste necessário |
| P1 Prototype | Para-brisa frontal apenas | Marcos fixos de pista + FOV calibrado |
Como calibrar em três sessões
Calibração de referência não é sentar e sair girando. É processo repetível, curva por curva, até os marcos virarem automáticos.
- Sessão 1 — mapeamento: pare o carro no ponto ideal de corda em cada curva e anote onde fica a zebra em relação ao capô.
- Sessão 2 — repetição em baixa velocidade: rode em ritmo reduzido mirando só nos marcos fixos, ignorando o tempo de volta.
- Sessão 3 — validação em ritmo real: suba o ritmo e confira se os marcos ainda aparecem no mesmo lugar da tela quando você freia e gira.
Como confirmar no dado que a referência está funcionando
Sensação de ter acertado o ponto não é prova. O canal de ângulo de esterço mostra se você gira sempre no mesmo lugar da pista, volta após volta, ou se o ponto varia porque a referência visual ainda falha.
Volta consistente tem o início do giro de volante quase sobreposto entre tentativas. Volta inconsistente mostra esse início indo e voltando no eixo de distância — sinal de que o piloto ainda está adivinhando, não mirando num marco fixo. É um dos três canais que valem olhar primeiro na telemetria.
- 1Mapeamento parado
Carro parado no ponto ideal, anotando onde a zebra aparece em relação ao capô.
- 2Repetição lenta
Voltas em ritmo reduzido mirando só nos marcos fixos de pista.
- 3Validação em ritmo
Ritmo real, conferindo se os marcos aparecem sempre no mesmo lugar da tela.
- 4Checagem no dado
Canal de ângulo de esterço confirma se o ponto de giro ficou consistente.
Erro comum: compensar com espelho ou retrovisor
Muito piloto tenta resolver a falta de lateral olhando mais para o retrovisor interno ou virando a cabeça em VR atrás do carro. Isso atrasa o olhar no ponto de giro e custa mais tempo do que a própria falta de referência lateral.
O ajuste certo é inverso: prender o olhar no marco fixo da pista cedo, antes da zona de frenagem, e deixar a visão periférica — não o foco — capturar o resto.
No carro sem lateral, você não para de perder referência — você troca a referência do carro pela referência da pista.
Como a Laptics ajuda a validar a calibração
A captura de telemetria da Laptics roda sozinha enquanto você treina o P1 Prototype no Automobilista 2, sem exportar nada manualmente. A análise por IA compara suas voltas fase por fase e mostra se o início do giro de volante está estabilizando conforme você repete os marcos fixos de cada curva. O DNA do Piloto aponta se a variação de ponto de giro é um traço recorrente seu, o que ajuda a saber se o problema é a curva específica ou o processo de calibração.
Resumo prático
Pilotar o P1 Prototype sem lateral exige trocar a referência do carro pela referência da pista, calibrar o FOV antes de rodar e confirmar com o canal de esterço se o ponto de giro ficou fixo de verdade. Sem essa troca, o piloto convive com a sensação de não confiar no carro até o fim do stint.
Perguntas frequentes
Por que o P1 Prototype parece mais difícil de posicionar que um GT3?
Porque o cockpit fechado e a carroceria alta cortam a visão do pneu dianteiro e da lateral, deixando só o para-brisa como referência.
O FOV padrão do jogo serve para o protótipo?
Raramente. O FOV padrão costuma ser genérico; vale recalcular pela distância real do monitor ou do headset de VR para esse carro específico.
Dá para usar o mesmo setup de câmera do GT3 no P1 Prototype?
Não direto. A altura de olho e a proporção do cockpit mudam, então o ponto de referência visual também muda entre os dois carros.
Quanto tempo leva para acostumar com a falta de lateral?
Depende do piloto e da pista; costuma levar algumas sessões de mapeamento até os marcos fixos virarem automáticos.
VR resolve o problema da referência lateral?
Ajuda porque dá noção de profundidade real, mas não substitui o mapeamento de marcos fixos — o problema continua existindo mesmo em VR.
Como saber se o problema é referência visual ou é setup do carro?
Compare o canal de ângulo de esterço entre voltas: se o ponto de giro varia muito na mesma curva, é referência; se o carro reage de forma imprevisível mesmo com giro constante, é setup.
A Laptics dá um setup pronto para o protótipo?
Não. A Laptics analisa a telemetria e mostra onde o tempo está sendo perdido, mas não entrega setup pronto nem pilota por você.
Quer ver isso na sua própria telemetria?
Teste a Laptics de graça